
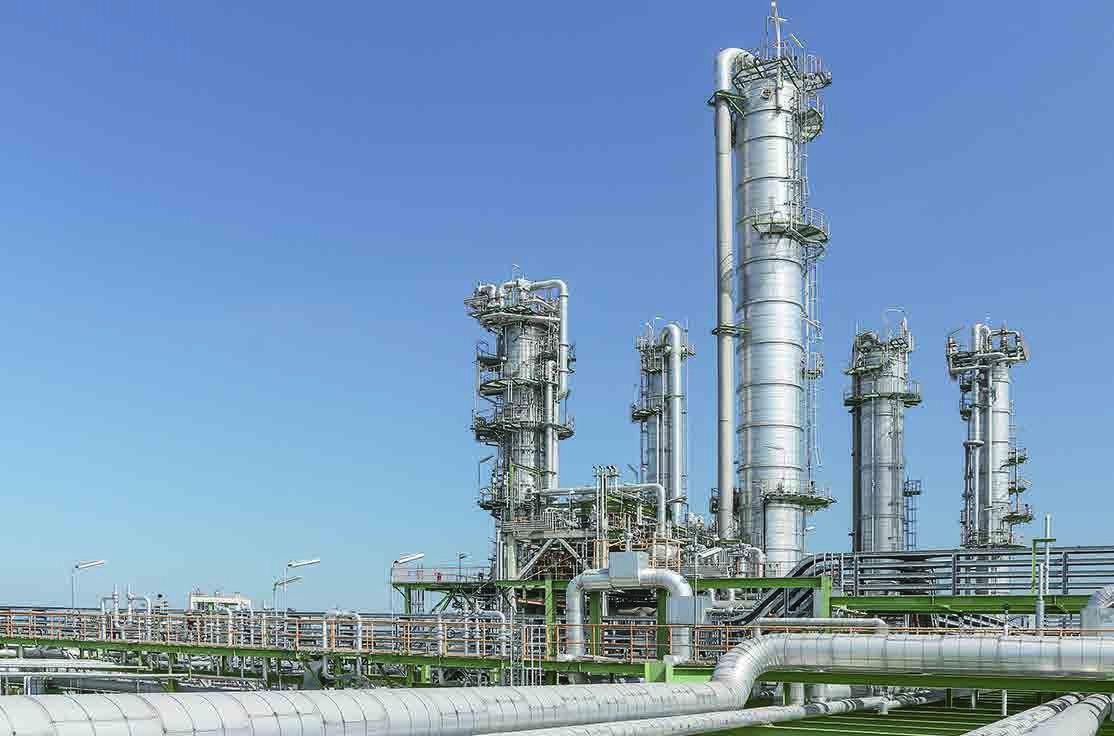
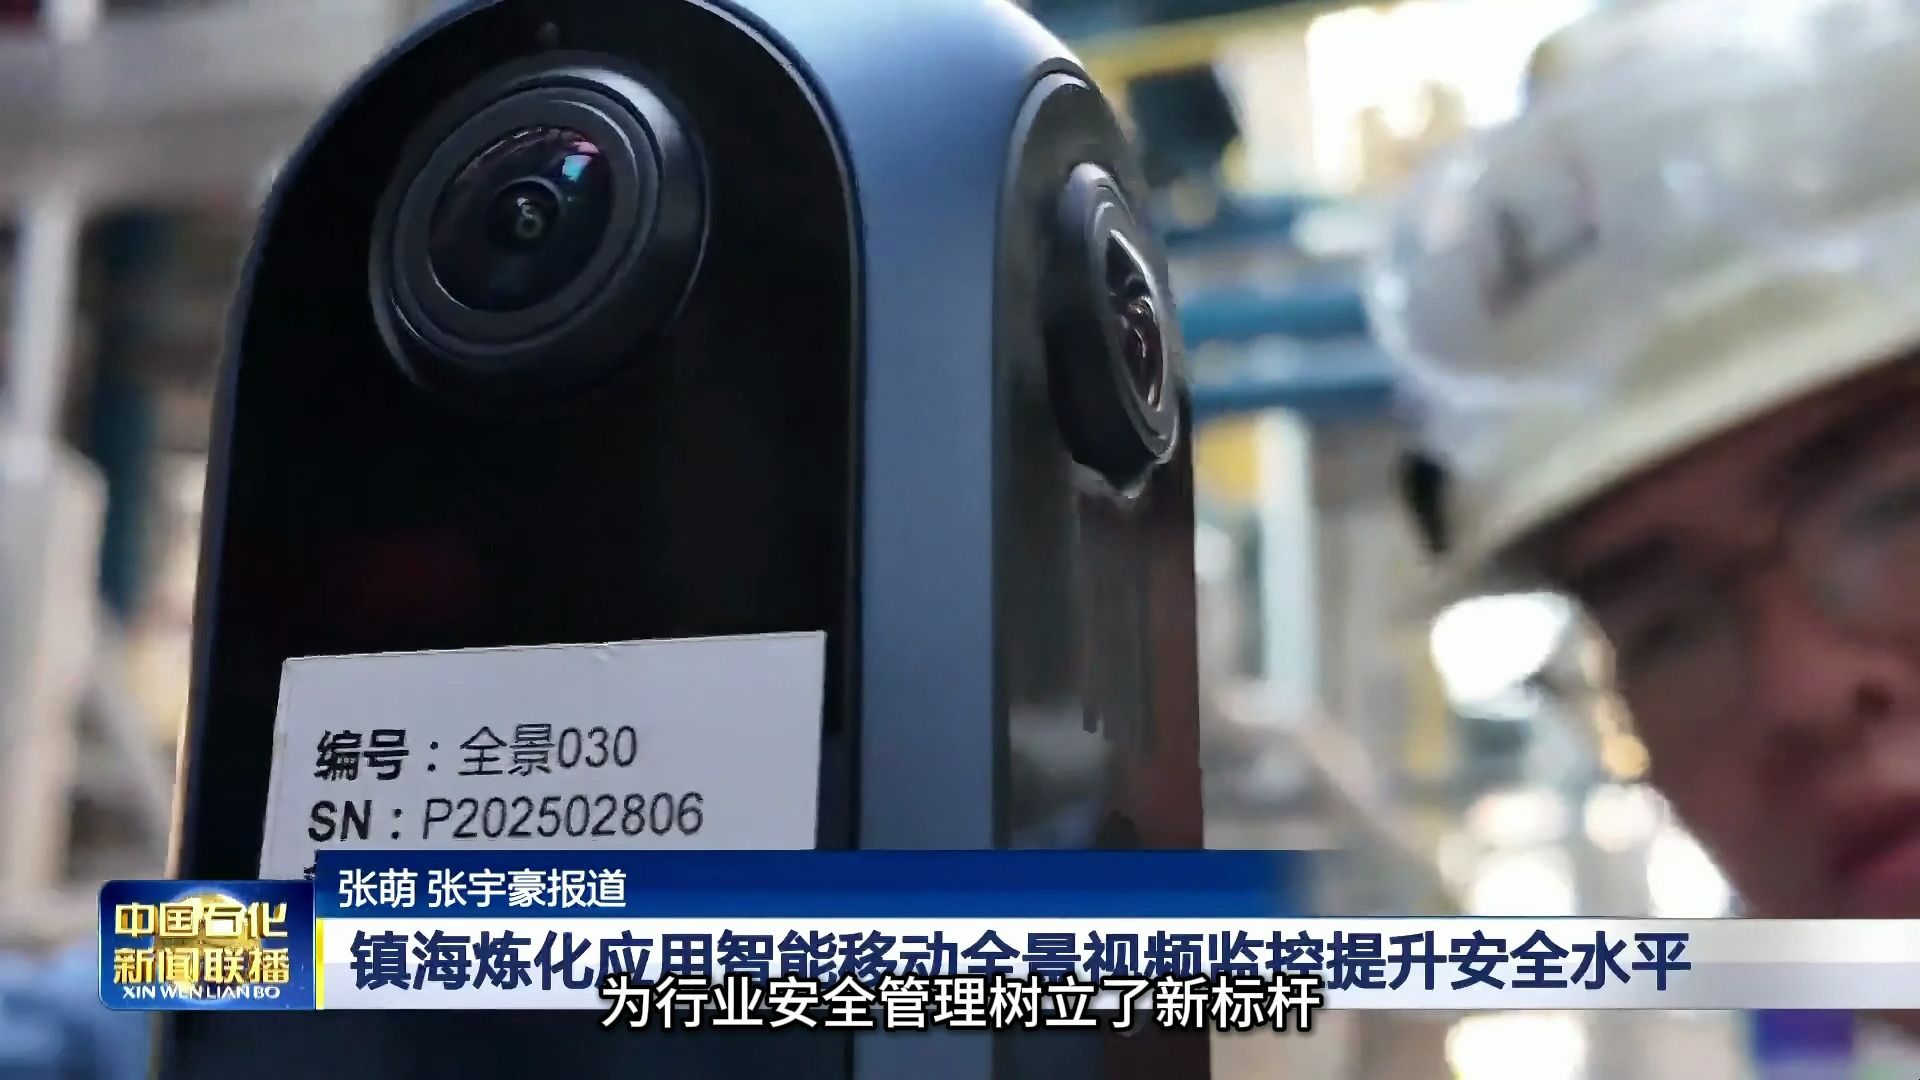
镇海炼化
移动全视角智能安全装备
- 现场问题
- 高风险作业面会随任务变化,监护人员需要持续了解不同观察方向的现场状态,而不只依赖固定点位画面。
- 微筑交付
- 移动全视角智能安全装备、多镜头融合与现场 AI 分析。
可参考随作业面移动的多视角观察与风险提示能力;本案例不是自主导航或机器人巡检项目。
查看完整案例微筑参与的施工现场机器人巡检方案使用机器狗和机器车,实现自动导航、全视角巡检及AI识别,支持流量表、压力表等表具读数,识别未戴安全帽、未穿工服和进入危险区域等情况,并使用气体监测、声学成像与非接触声纹能力。微筑提供感知设备及AI、导航算法,本体由机器人厂家提供,微筑与渠道伙伴共同交付。
查看巡检任务与交付分工项目实践 / Project Evidence
以下项目可参考部分能力,不代表本方案的全部功能已在这些项目交付。
移动全视角智能安全装备
可参考随作业面移动的多视角观察与风险提示能力;本案例不是自主导航或机器人巡检项目。
查看完整案例
作业视频监控升级项目
可参考受限空间的视频与气体联合感知、风险提醒和处置留痕;不代表机器人自主巡检或机械臂操作交付。
查看项目范围Typical needs
结合现场对象、风险、工作流程和处置责任,确定需要采集的数据与执行动作。
结合现场对象、风险、工作流程和处置责任,确定需要采集的数据与执行动作。
结合现场对象、风险、工作流程和处置责任,确定需要采集的数据与执行动作。
结合现场对象、风险、工作流程和处置责任,确定需要采集的数据与执行动作。
Workflow
Deployment
可采用便携或穿戴装备、固定或移动感知设备、边缘算法盒、机器人载荷与中心平台。具体组合取决于现场环境、通信条件、既有系统和响应时延要求。
从明确的现场问题和处置流程开始,验证数据质量、识别效果、人员协同与系统集成后再扩大范围。
Buyer checklist
先明确边界,再确定配置、周期与验收方式。
适用现场
交付清单
系统接口
项目周期
验收重点
Integration
根据项目接入摄像机、传感器、控制系统、设备台账和业务数据。
可与告警、工单、作业票、视频、楼控和第三方平台协同,边界以项目确认结果为准。
支持现场侧识别与中心侧管理组合,适应时延、带宽和数据治理要求。